Ein Team aus Wissenschaftlerinnen und Wissenschaftlern und Studierenden am Heinz Nixdorf Institut der Universität Paderborn hat im Projekt ‚Knickarmroboter in der Lehre‘ (Karl) Industrieroboter modernisiert und als Demonstratoren für KI-gestützte, praxisnahe Robotikanwendungen in die Lehre gebracht. Für die Beteiligten spielte dabei das Thema Nachhaltigkeit eine wichtige Rolle: Die Roboter waren zeitweise ungenutzt und sollten mit möglichst geringem Aufwand modernisiert werden. Im Ergebnis hat das Team zwei Knickarmroboter mit neuer Sensorik ausgestattet und wieder lauffähig gemacht. Sie stehen direkt und ohne großen Einarbeitungsaufwand für die Lehre zur Verfügung. Die Aufbau-, Instandsetzungs- und Inbetriebnahmearbeiten wurden am Lehrstuhl für Regelungstechnik und Mechatronik (RtM) von wissenschaftlichen Mitarbeitenden und studentischen Hilfskräften durchgeführt und in drei studentischen Abschlussarbeiten vertieft.
Roboter, die selbst lernen
Projektmitarbeiter Niklas Fittkau erklärt: „Unser Ziel war es, eine hybride Lern- und Arbeitsumgebung aus realen Robotern mit Sensorik und einer Simulationsumgebung mit KI-Anwendungen zu schaffen. Studierende sollten damit theoretische Inhalte praktisch erproben. Insbesondere Methoden des ‚Reinforcement Learning‘ spielten eine wichtige Rolle.“
Reinforcement Learning ist ein Teilgebiet des maschinellen Lernens, bei dem Agenten durch Interaktion mit ihrer Umgebung lernen, Entscheidungen so zu treffen, dass ihre Belohnung maximiert wird. Die Projektbeteiligten erläutern dies anhand einer Robotersteuerung: Der Agent wählt anhand von Sensordaten eine Aktion für den Roboter, erhält dann eine Belohnung als Rückmeldung, etwa für eine kollisionsfreie Bewegung, und lernt so durch Ausprobieren, wie er ein vorgegebenes Ziel erreichen kann. Den Agenten selbst könne man sich beispielsweise als neuronales Netz vorstellen, so die Forschenden.
Die Knickarmroboter, genauer ein 6-Achs-Industrieroboter von Kawasaki sowie der 7-Achs-Roboter Franka Emika Panda, wurden im Labor aufgebaut, instandgesetzt und in modernen Softwareumgebungen wieder einsatzfähig gemacht. Für den Kawasaki-Roboter erprobte das Team zunächst die Steuerung in einer simulierten Umgebung und entwickelte anschließend eine eigene Schnittstelle, über die sich der Roboter aus beliebiger externer Software ansteuern lässt. Darauf aufbauend wurden Bewegungsabläufe geplant, vom Roboter ausgeführt und die Ergebnisse bewertet.
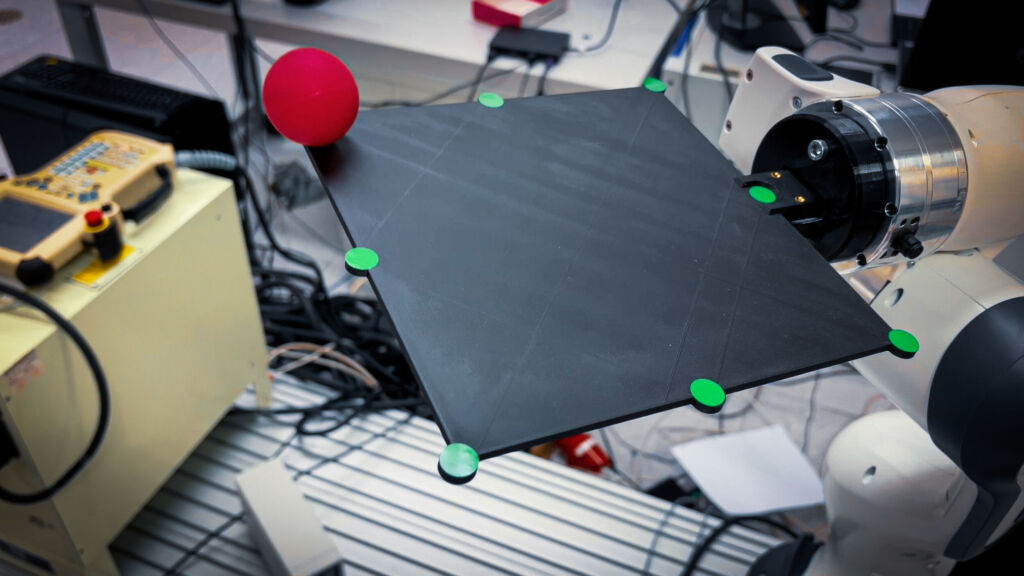
Beim Franka Emika Panda untersuchte das Team die Übertragbarkeit von Reinforcement Learning auf reale Roboteranwendungen. Dies wurde an zwei Beispielen demonstriert: Zum einen sollte Reinforcement Learning die Bahnplanung mit dem stichprobenbasierten Verfahren ‚Rapidly-exploring Random Tree‘ (RRT) ersetzen. Zum anderen zeigte das Balancieren einer Kugel mit dem ‚Soft-Actor-Critic‘-Algorithmus (SAC), wie sich Reinforcement Learning am Roboter direkt umsetzen lässt. In einer weiteren Studienarbeit entstand aus dem Roboter und vorhandener Sensorik des Lehrstuhls ein Pick&Place-System, das Objekte auf einem Drehteller erkennt, greift und an Zielpositionen auf einem zweiten Drehteller ablegt, während sich beide Teller bewegen.
Einblick in Robotik- und Automatisierungstechnik
Für die Lehre wurden Demonstrationsvideos zu den Grundlagen von Knickarmrobotern aufgenommen und Robotersysteme für Vorlesungen bereitgestellt. „Karl zeigt, wie vielfältig der Weg vom ersten Programmierbefehl bis zum autonomen, wahrnehmenden Robotersystem sein kann. Das Team hat dabei den gesamten Entwicklungszyklus durchlaufen und eine Plattform aufgebaut, die Studierenden einen realistischen Einblick in die Robotik- und Automatisierungstechnik gibt“, so Fittkau. Die entwickelten Simulations- und Ansteuerungsumgebungen bilden die Grundlage für den weiteren Einsatz in Lehrveranstaltungen, insbesondere für praktische Reinforcement-Learning-Übungen. Außerdem könne die interdisziplinäre Zusammenarbeit gestärkt und die Förderung nachhaltigen Maschinenbaus weiter vorangetrieben werden, erläutern die Projektbeteiligten abschließend.