Bild: AMKmotion GmbH + Co KG 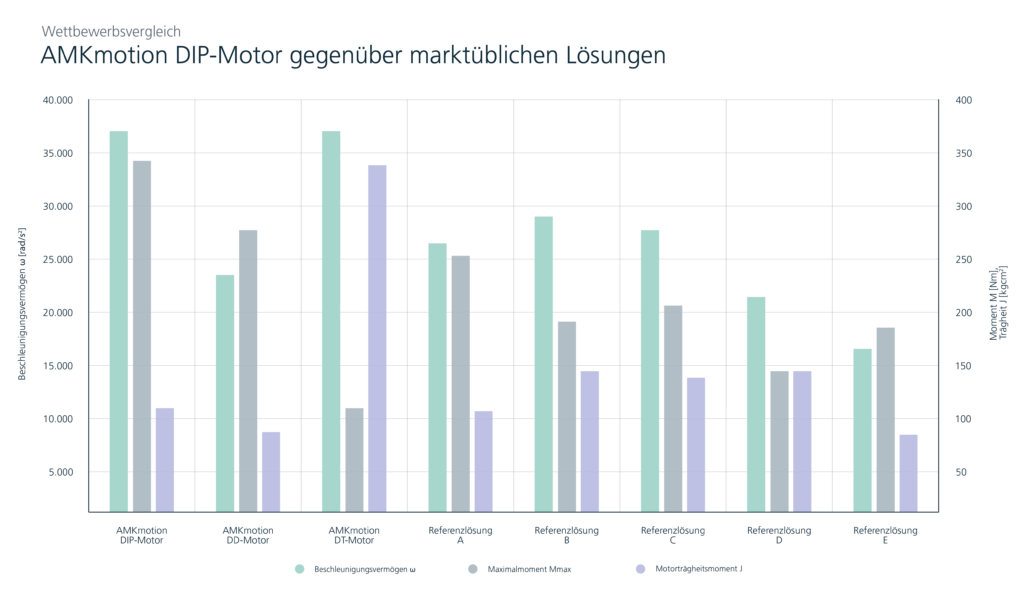
Bild: AMKmotion GmbH + Co KG
Welche Lücke im eigenen Portfolio war der Auslöser für die Entwicklung des DIP?
Abdic: Mit unseren drehmomentstarken Direktantrieben der DT-Baureihe decken wir die meisten Anforderungen ab, wenn es um die Positionierung schwerer Massen geht. Der Maschinenbau hat sich jedoch in Richtung höherer Dynamik und Geschwindigkeit entwickelt, und ein träger Motor benötigt für seine eigene Beschleunigung überproportional viel Energie. Weil Energieeffizienz zunehmend wichtiger wurde, haben wir die Eigenträgheit unserer bestehenden Motoren genauer angeschaut. Daraus ist die Idee zu einem hochdynamischen Antrieb mit sehr geringer Eigenträgheit entstanden.
Scheer: Konkreter Auslöser war eine Kundenanforderung aus dem Spritzguss. Ein wesentliches Entwicklungsziel bestand darin, die Verfahrgeschwindigkeit der neuen Maschinengeneration deutlich zu steigern, bei gleichbleibendem Wechselrichter mit maximal 330A Stromaufnahme. Bei gleichem Strom sollten also rund 30 Prozent mehr Dynamik aus dem Antriebsstrang herauskommen. Von der Idee bis zur Serienreife des DIP-Motors hat es knapp drei Jahre gedauert, mit zahlreichen Versuchen und Optimierungen u.a. beim Verhältnis von Kupfer- und Magnetanteil sowie beim Blechdesign.
Was zeichnet den DIP technisch aus?
Abdic: Das zentrale Merkmal ist die geringe Eigenträgheit bei gleichem Maximalmoment wie bei unseren DT-Motoren. Im direkten Vergleich zweier Motoren mit identischer Aktivlänge und Baugröße erreichen wir das gleiche Maximalmoment mit über 30 Prozent weniger Magnetmaterial. Die Dauerleistung liegt bei beiden gleich, aber der DIP fährt durch seine geringere Trägheit deutlich höhere Drehzahlen. Der geringere Magnetanteil und die optimierte Rotortopologie sorgen zudem für weniger Rotorverluste und damit weniger Wärme. Durch die spezielle Auslegung von Rotor und Stator erzeugt der Motor zusätzliches Drehmoment. So stehen bis zu 20 Prozent mehr Maximal- und Dauermoment zur Verfügung, ohne dass dafür mehr Strom benötigt wird.
Wie ordnet sich der DIP in die bestehende Motorenfamilie ein?
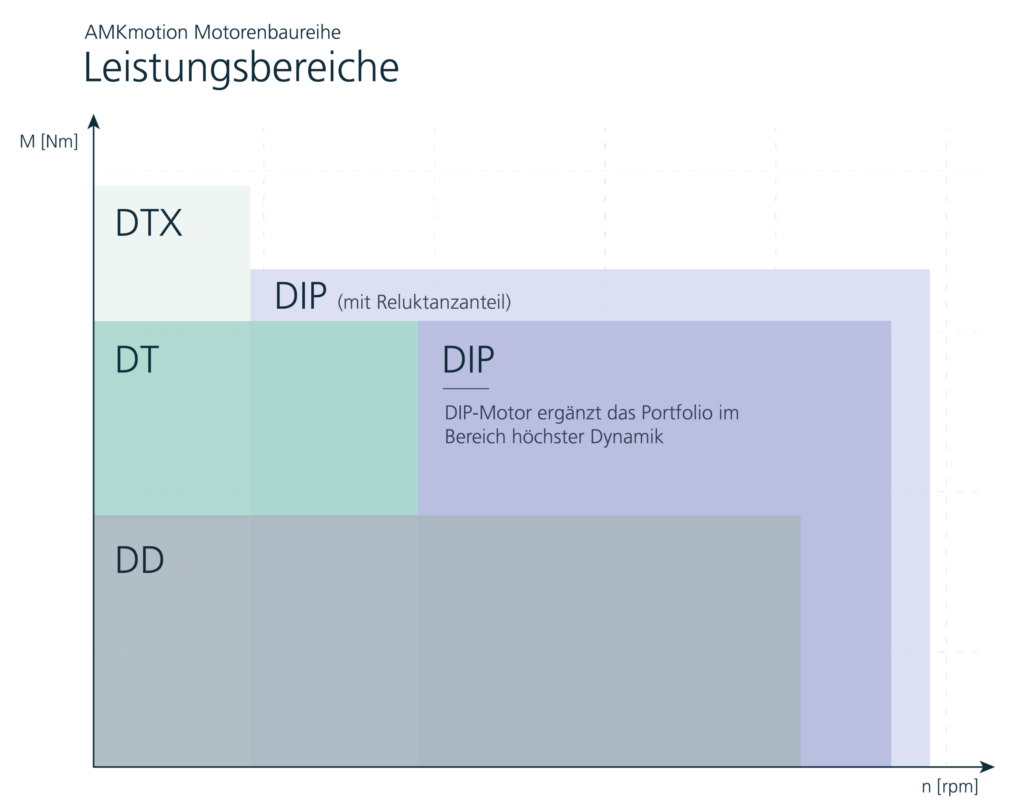
Abdic: Die DT-Baureihe steht für hohes Drehmoment bei geringem Drehzahlspektrum, die DD-Baureihe liefert mehr Drehzahl, dafür weniger Drehmoment. Die neue DTX-Baureihe erreicht durch eine integrierte Getriebeübersetzung extrem hohe Drehmomente bei niedrigen Drehzahlen. Der DIP ergänzt das Drehmomentspektrum der DT-Baureihe nach oben und schließt gleichzeitig die Drehzahllücke zwischen DD und DT. Er bietet das Beste aus allem.
Scheer: Man könnte fragen, warum wir dann nicht nur noch den DIP in allen Baugrößen anbieten. Aber der Automatisierungsmarkt bezahlt heute nur noch für das, was tatsächlich gebraucht wird. Es gibt weiterhin Anwendungen mit trägen Massen. Dafür eignet sich unser DT Motor aufgrund seiner Eigenträgheit besonders. Ein schlanker gebauter DIP bekäme dort ein ungünstiges Trägheitsverhältnis zur Last. In den Grenzbereichen entscheidet am Ende der gesamte Antriebsstrang, inklusive Umrichtergröße, über die wirtschaftlichste Lösung.
Welche Parameter lassen sich beim DIP kundenspezifisch anpassen?
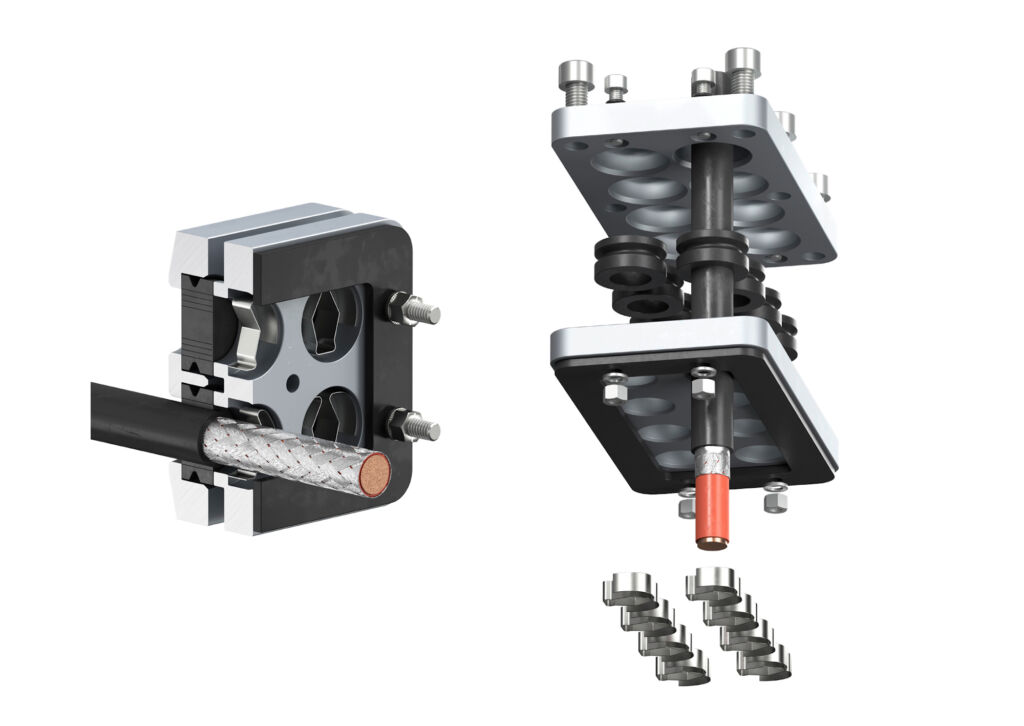
Abdic: Aktuell fertigen wir den DIP in Baugröße 10 mit Flanschmaß 190x190mm, in Längen bis 360mm. Die Wickeltechnologie ist festgelegt, die Wicklungsvariante ist aber flexibel: Über die Anzahl der Leiter passen wir den Motor an den vorhandenen Umrichterstrom an, um den bestmöglichen Wirkungsgrad zu erreichen. Bei der Kühlung bieten wir flüssigkeits- und konvektionsgekühlte Varianten, optional auch Fremdbelüftung. Bei der Anschlusstechnik sind steckbare Varianten sowie ein Klemmkasten verfügbar. Aktuell validieren wir zusätzlich eine Einzeladertechnik, die vom großen Klemmkasten wegführt hin zu steckbaren Einzelleitungen, Bauraum spart und Inbetriebnahme sowie Wartung vereinfacht, weil kein geschultes Fachpersonal für den Klemmkastenanschluss mehr nötig ist. Technisch validiert soll das System bis Jahresende sein.
Wo liegt das größte Missverständnis, wenn man den DIP als weiteren Synchron-Servomotor einordnet?
Abdic: Im Prinzip ist es tatsächlich ein Synchron-Servomotor. Der Unterschied liegt im gezielt konstruierten Reluktanz-anteil in Kombination mit der geringen Eigenträgheit. Das unterscheidet ihn sowohl von klassischen Synchron-Servomotoren als auch von reinen Synchronreluktanzmotoren ohne Permanentmagnete. Solche Reluktanzmotoren sind vom Charakter eher mit Asynchronmotoren vergleichbar: geringeres Drehmoment bei vergleichbaren Drehzahlen und größerem Bauraum.
Was unterscheidet den DIP konstruktiv von einem klassischen Synchron-Servomotor mit Permanentmagneten?
Scheer: Konstruktiv sind es der Magnetkreis, das Rotordesign und die Wicklung, kombiniert mit einer speziell entwickelten Vektorregelung. Den erhöhten Reluktanzanteil schöpfen wir vollständig nur mit unserem eigenen Gesamtsystem aus, weil dort die entsprechenden Regelalgorithmen und Kennfeldmessungen hinterlegt sind. Der Motor lässt sich auch an Fremdumrichtern betreiben, den zusätzlichen Reluktanzanteil erreicht man dann aber nicht.
Wie schätzen Sie die Entwicklung der Nachfrage nach Antrieben mit reduziertem Anteil an seltenen Erden ein?
Scheer: Seltene Erden liefern uns überhaupt erst das benötigte Drehmoment. Ganz darauf verzichten können wir aktuell nicht, ohne beim Maximalmoment deutliche Einbußen hinzunehmen. Das haben unsere Tests mit reinen Ferritmagneten gezeigt. Der eigentliche Engpass ist ohnehin weniger die geologische Verfügbarkeit als der politisch gesteuerte Zugang zu den Rohstoffen. Ein Portfolio mit reduziertem oder ganz ohne Magnetanteil wird aus geopolitischen Gründen dennoch an Bedeutung gewinnen, weil manche Kunden dafür bewusst weniger Drehmoment in Kauf nehmen. Das sehen wir als eines der nächsten Entwicklungsfelder.
Wie schneidet der DIP im Wettbewerbsvergleich ab?
Abdic: Bei nahezu identischem Flanschmaß und vergleichbarer Trägheit liegen unsere Werte für Maximalmoment und berechnete Winkelbeschleunigung klar über dem, was wir bei vergleichbaren europäischen Herstellern gefunden haben. Ein direkt vergleichbares Produkt in dieser Kombination haben wir dort nicht identifiziert. Beim Wirkungsgrad erreicht der DIP im oberen Drehzahl- und Drehmomentbereich über 96 Prozent.
Sie sprechen von bis zur dreifachen Beschleunigung. Gegenüber welchen Motoren gilt das?
Scheer: Im direkten Vergleich zu unserem eigenen DT, bei identischer Motorlänge und identischem Durchmesser, erreichen wir die deutlichste Steigerung. Bei der Analyse der dynamischen Motorenbaureihen im Markt, etwa über vergleichbare Trägheit und Flanschmaß, liegen wir je nach Vergleichsmotor zwischen der 1,5- und 2,5-fachen Beschleunigung. Gegenüber hydraulischen Lösungen liegen die Beschleunigungen des DIP deutlich höher.
Für welche Applikationen ist der DIP heute am besten geeignet?
Abdic: Überall dort, wo hohe Dynamik und häufige Richtungswechsel gefragt sind, etwa bei Einspritzachsen im Spritzguss, in der Prüfstandstechnik, bei Stempelanwendungen im Tiefziehen oder beim Laserschneiden. Seine größte Schwäche ist zugleich seine größte Stärke: die niedrige Eigenträgheit. Bei großer bewegter Masse, etwa bei bestimmten Prüfstandsgegenantrieben, muss das Trägheitsverhältnis zwischen Motor und Last stimmen. Passt es nicht, verliert der DIP seinen Vorteil, unabhängig vom verfügbaren Drehmoment.
Welche Varianten sind heute verfügbar, und wo sehen Sie die nächste Ausbaustufe?
Abdic: Unsere DT-Baureihe deckt die Baugrößen 3 bis 13 ab, die dynamische DD-Baureihe die Baugrößen 5, 7 und 10, weil sich Dynamik in den kleineren Baugrößen 3 und 4 kaum auswirkt. In Baugröße 13 haben wir aktuell neben dem drehmomentstarken DT, und dem leistungsstarken DP keine hochdynamische Alternative. Das ist die naheliegende nächste Baugröße für den DIP, den es aktuell nur in Baugröße 10 gibt.
Woran würden Sie in drei bis fünf Jahren festmachen, dass die DIP-Baureihe erfolgreich war?
Scheer: Der größte Rückschritt wäre, wenn der DIP in einer einzelnen Nische verharrt und sich wirtschaftlich nicht trägt. Erfolgreich ist die Baureihe aus meiner Sicht, wenn sie mengenmäßig auf rund 20 Prozent des Motorenumsatzes kommt und sich damit im Markt etabliert hat. Das ist nicht unrealistisch, da er mit seiner hohen Dynamik und Leistungsdichte neue Maßstäbe auf dem Markt setzt. Da wo andere scheitern, kommen wir mit dem DIP ins Spiel.
Welche Rolle spielt Nachhaltigkeit bei diesem Motor, jenseits von Wirtschaftlichkeit und Effizienz?
Scheer: Wicklungen sowie Lagerschilder sind praktisch verschleißfrei. Echte Verschleißteile sind im Wesentlichen die Kugellager. Bei den Magneten wissen wir aus eigenen Messungen an zurückgeschickten Motoren, dass sie auch nach vielen Jahren nahezu ihre ursprüngliche Magnetisierung behalten, sofern der Motor nicht thermisch überlastet wurde. Deshalb geben wir intakte Magnete inzwischen aktiv in einen Recyclingkreislauf zurück, statt sie zu entsorgen.
Und beim Retrofit, spielt der DIP dort ebenfalls eine Rolle?
Scheer: Wir betrachten jeden Retrofit-Fall zunächst wie eine neue Applikation und prüfen, ob der bisher verbaute Antrieb überhaupt noch die richtige Wahl ist, statt automatisch den gleichen Motortyp wieder einzusetzen. Passt die Anwendung zum Trägheits- und Drehzahlprofil des DIP, zeigen wir dem Kunden das mögliche Performance-Plus und legen gemeinsam mehrere Optionen aus, damit am Ende die technisch und wirtschaftlich passende Lösung gewählt wird.