Mit Auslieferung der ersten PC-basierten Maschinensteuerung markierte Beckhoff 1986 den Start einer neuen Ära. Dahinter stand anfangs vor allem eine Überlegung: Wer Steuerungstechnik auf IT-Standards aufsetzt, nimmt an deren Innovationszyklen teil und ist nicht mehr an proprietäre Entwicklungspfade gebunden. Der Clou bestand jedoch nicht nur darin, einen PC in die Maschine zu integrieren. Er lag ebenso in der Abstraktion der Steuerungsfunktion von proprietärer Hardware. So bildet die Automatisierungsplattform Twincat seit 1996 das softwareseitige Fundament, das von der Logik- und Bewegungssteuerung über Kommunikation, HMI, Safety und Messtechnik bis zu Bildverarbeitung, Robotik und KI-Tools alles in einer Umgebung vereint.
Was die Branche heute als Software-defined Automation bezeichnet, war bei Beckhoff also schon ein Vierteljahrhundert vor Industrie 4.0 eine konstruktive Entscheidung. Auf dieses Konto haben seither zahlreiche Technologiesprünge eingezahlt: Der Einsatz von PC-Technik erlaubte eine unkomplizierte Anbindung von Maschinen an Datenbanken, ERP- und IoT-Systeme über standardisierte Protokolle aus der IT. Ethercat ermöglichte, die wachsende Rechenleistung der Steuerung durch schnelle, deterministische Kommunikation und präzise Synchronisierung für den Maschinenprozess zu nutzen. Multicore-Prozessoren lieferten ausreichend Performance für Aufgaben, die zuvor externe Hardware erforderten. Web-Technologien lösten proprietäre Bedienkonzepte ab. Jede dieser Entwicklungen beantwortete neue Anforderungen, die nach und nach aufkamen. Heute geht es also darum, eine Vielzahl benötigter Eigenschaften und Funktionen gleichzeitig und durchgängig über eine Automatisierungslösung zur Verfügung zu stellen.
Automation in Software denken
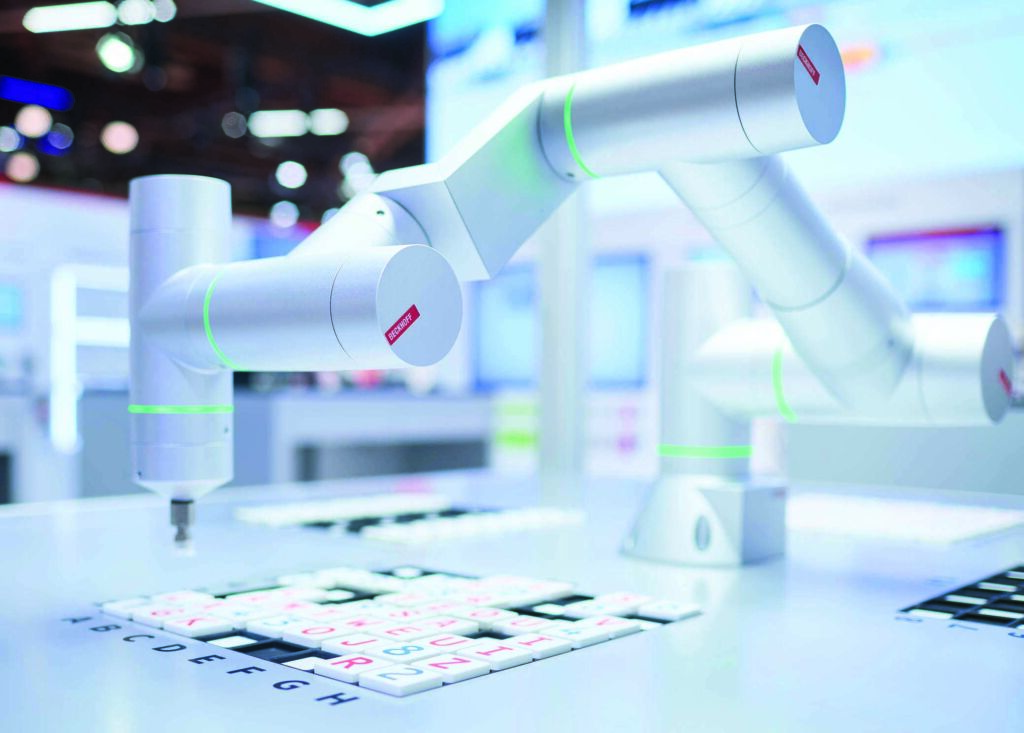
Moderne Maschinen sollen präzise und dynamisch sein, Varianten verarbeiten, sicher mit Menschen interagieren, Prozesszustände erfassen, Daten bereitstellen, intuitiv bedienbar bleiben und über Jahre weiterentwickelt werden. Keine dieser Eigenschaften ist für sich genommen neu. Um wettbewerbsfähig zu bleiben, ist es für Maschinenbauer künftig jedoch essenziell, dass alle Funktionen im selben Projekt, im selben Engineering und über denselben Lebenszyklus zusammenwirken.
Software-defined Automation verlagert die Veränderbarkeit einer Maschine von der Mechanik in die Architektur. Bewegungsprofile, Prozessfolgen und Varianten werden in Software beschrieben. Das schafft neue Freiheitsgrade, ist aber nur dann beherrschbar, wenn Steuerungslogik, Bewegung, Sicherheitstechnik, Bedienung und Prozessdaten aufeinander abgestimmt sind. Die Konvergenz von IT und OT bringt zwei Welten mit unterschiedlichen Logiken zusammen: Die Steuerung benötigt deterministische Reaktionen in definierten Zeitrastern. Analyse, Visualisierung und übergeordnete Dienste arbeiten mit anderen Zeitbezügen und Datenmodellen. Beide müssen sich eine Architektur teilen, ohne dass die Verlässlichkeit der Maschine leidet.
Hinzu kommt hoher wirtschaftlicher Druck: Projektlaufzeiten verkürzen sich und Kostenrahmen werden enger gesteckt. Gleichzeitig sollen Maschinen während ihrer Laufzeit möglichst flexibel und adaptiv auf neue Anforderungen oder Varianten reagieren können. Wie eng diese Themen verzahnt sind, zeigt sich im Detail. Eine veränderte Bewegung wirkt auf Sicherheitsfunktionen, Prozesszeiten und Bedienabläufe zurück. Ein Bildmerkmal wird erst durch Werkstück, Position, Prozessschritt und Zeitbezug zur verwertbaren Information. Und eine zusätzliche Datenverbindung muss so gestaltet sein, dass sie weder Echtzeitfähigkeit noch Sicherheit noch die langfristige Beherrschbarkeit beeinträchtigt.
Zwischen Erkennen und Handeln
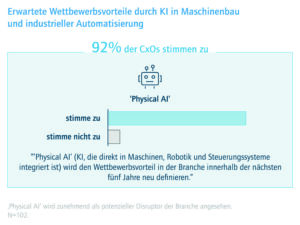
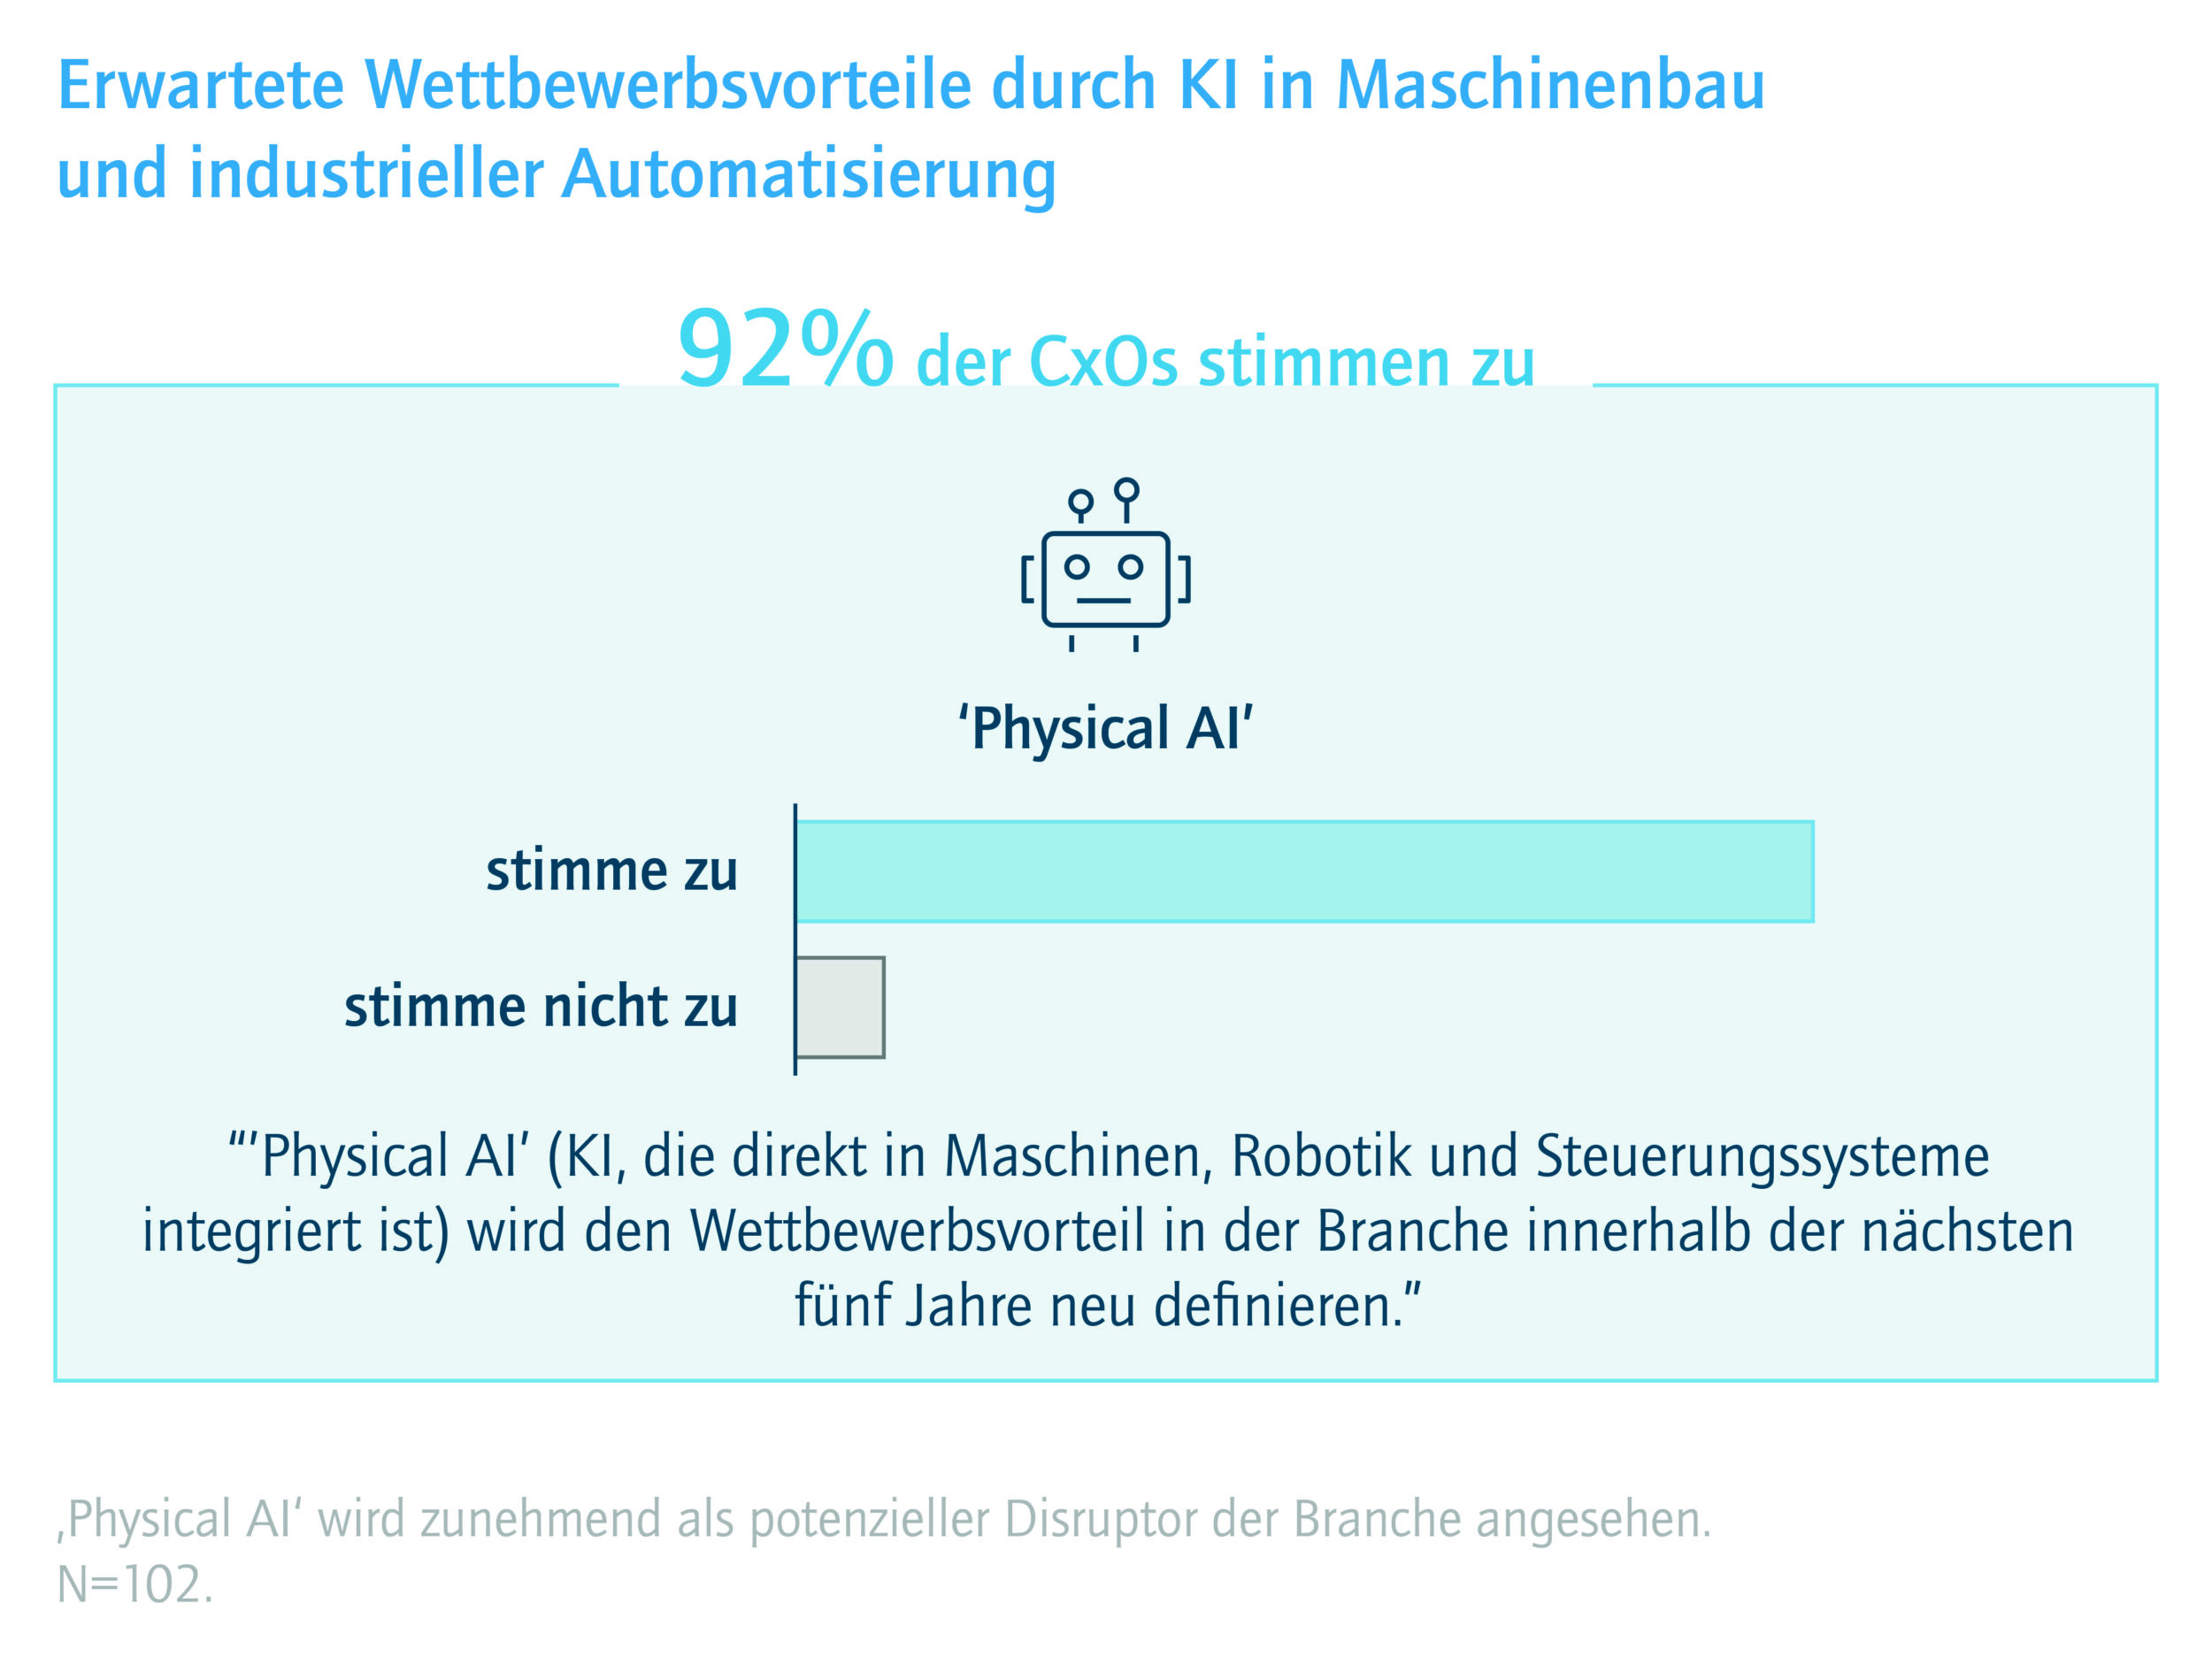
Am deutlichsten wird das bei Physical AI, also wenn künstliche Intelligenz mit der physischen Welt interagiert. Dann bleibt KI nicht auf Datenanalyse beschränkt, sondern verbindet sich mit Bilddaten, Prozesswerten, Bewegungszuständen und Signalen aus dem Feld. Der kritische Übergang liegt zwischen dem Erkennen und dem Handeln: Ein Modell kann eine Abweichung bewerten – ob und wie die Maschine darauf reagiert, entscheidet sich an anderer Stelle. Welcher Prozessschritt läuft gerade? Welche Bewegung ist zulässig? Welche Sicherheitsfunktion ist aktiv? Muss ein Mensch einbezogen werden?
Daraus folgt eine Konsequenz, die einem verbreiteten Reflex widerspricht: KI ersetzt die Grundlagen der Automatisierung nicht, sie erhöht die Anforderungen an deren Zusammenspiel. Vision und Messtechnik liefern Informationen aus der realen Umgebung, die Steuerung verbindet sie mit dem aktuellen Ablauf, Motion Control setzt Bewegungen präzise um, die Sicherheitstechnik definiert den zulässigen Handlungsrahmen, und das HMI macht Zustände, Entscheidungen und Eingriffsmöglichkeiten nachvollziehbar. Erst diese Orchestrierung erzeugt belastbaren Nutzen. Technisch bedeutet das: Twincat verteilt Anwendungen, Echtzeit-Tasks und Module auf mehrere CPU-Kerne und führt alles zusammen, ohne die deterministische Ausführung kritischer Prozesse zu gefährden. Die Leistungsfähigkeit einer Maschine kann innerhalb einer gemeinsamen Architektur skalieren, ohne für jede neue Funktion eigenständige Insellösungen aufbauen zu müssen.
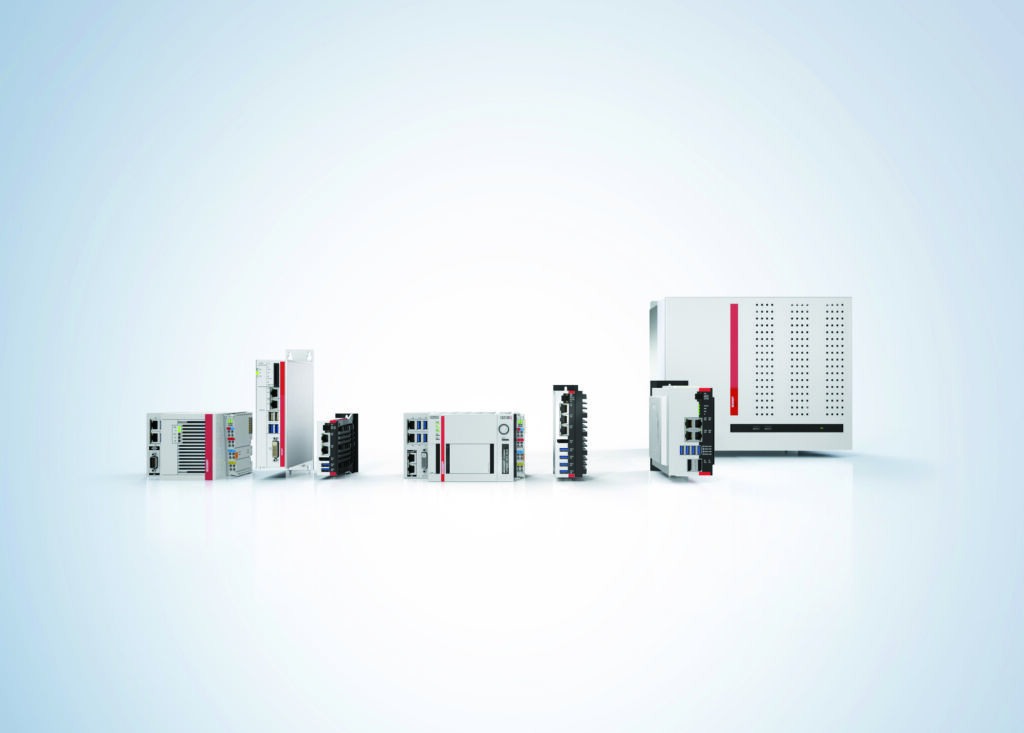
Genau dafür ist das Beckhoff-Portfolio ausgelegt. Seine Skalierbarkeit reicht vom kompakten Embedded-PC bis zum leistungsstarken Industrie-Server. Die Offenheit erlaubt die Nutzung verschiedener Programmiersprachen, die unkomplizierte Einbindung trainierter Machine-Learning-Modelle oder die Integration von Komponenten und Lösungen anderer Hersteller. Über die Distributed Clocks schafft Ethercat einen präzisen Zeitbezug für die angebundenen I/Os, Antriebe und Messtechnikkomponenten.
Der Blick auf das große Ganze
Auf der SPS 2026 widmet Beckhoff dem Systemgedanken einen prominent positionierten Bereich. Themenwände erläutern die zentralen Aufgaben moderner Maschinenautomatisierung – von der Ablauf- und Bewegungssteuerung über Bedienung, Sicherheitstechnik und Messtechnik bis zu Bildverarbeitung, künstlicher Intelligenz und Connectivity. Es handelt sich bewusst nicht um Produktübersichten. Jede Wand beantwortet stattdessen, welche Aufgabe die Maschine lösen muss, welche Hardware- und Softwaretechnologien dafür bereitstehen und wie sich diese Lösung in das Gesamtsystem einfügt. Hardware und Software werden dabei immer gemeinsam betrachtet.